1
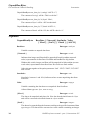
:DLW6\QF7DVN
,QVWUXFWLRQ
0XOWLWDVNLQJ
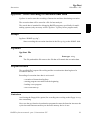
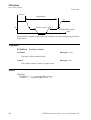
:DLW6\QF7DVN:DLWIRUV\QFKURQL]DWLRQSRLQWZLWKRWKHU
SURJUDPWDVNV
:DLW6\QF7DVNis usedto synchronize several program tasks at a special point in each
programs. Each program task waits until all program tasks have reach the named synchronization point.
1RWHWKDW:DLW6\QF7DVNRQO\V\QFKURQL]HWKHSURJUDPH[HFXWLRQ7RUHDFK
V\QFKURQL]DWLRQRIERWKWKHSURJUDPH[HFWLRQDQGWKHURERWPRYHPHQWVWKHPRYH
LQVWUXFWLRQEHIRUHWKH:DLW6\QF7DVNPXVWEHDVWRSSRLQWLQDOOLQYROYHGSURJUDP
WDVNV
7RUHDFKVDIHV\QFKURQL]DWLRQIXQFWLRQDOLW\WKHPHHWLQJSRLQWSDUDPHWHU
6\QF,'PXVWKDYHDQXQLTXHQDPHLQHDFKSURJUDPWDVN7KHQDPHPXVWDOVREH
WKHVDPHIRUWKHSURJUDPWDVNVWKDWVKRXOGPHHWLQWKHPHHWLQJSRLQW
([DPSOH
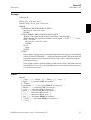
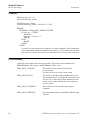
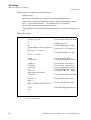
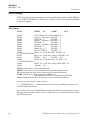
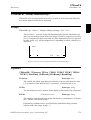
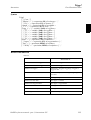
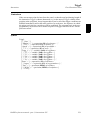
Program example in task T_ROB1
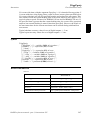
PERS tasks task_list{2} := [ [“T_ROB1”], [“T_ROB2”] ];
VAR syncident sync1;
...
WaitSyncTask sync1, task_list;
...
Program example in task T_ROB2
PERS tasks task_list{2} := [ [“T_ROB1”], [“T_ROB2”] ];
VAR syncident sync1;
...
WaitSyncTask sync1, task_list;
...
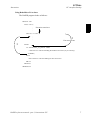
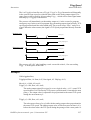
The program task, that first reach :DLW6\QF7DVN with identity V\QF, waits until
the other program task reach it’s :DLW6\QF7DVN with the same identity V\QF.
Then both program task T_ROB1 and T_ROB2 continue it’s execution.
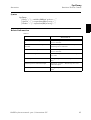
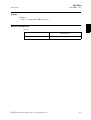
$UJXPHQWV
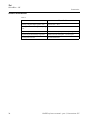
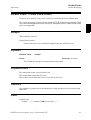
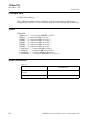
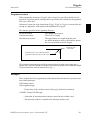
:DLW6\QF7DVN6\QF,'7DVN/LVW>?7LPH2XW@
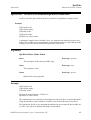
6\QF,'
'DWDW\SHV\QFLGHQW
Variable that specify the name of the synchronization (meeting) point.
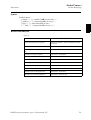
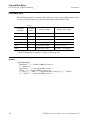
Data type V\QFLGHQW is a non-value type, only used as an identifier for naming the
5$3,'UHIHUHQFHPDQXDOSDUW,QVWUXFWLRQV6=
287