1
DIGITALER INDUSTRIEREGLER
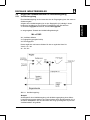
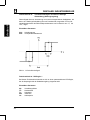
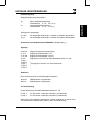
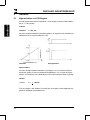
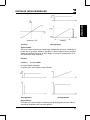
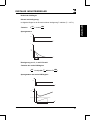
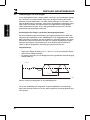
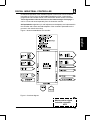
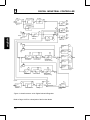
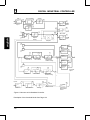
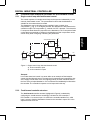
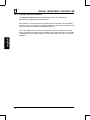
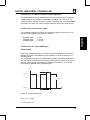
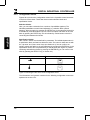
Überlagerung von P-, I- und D-Anteil:
Y = Kp Xd + 1 ∫ Xd dt + d Xd/dt
Ti
deutsch
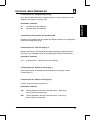
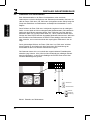
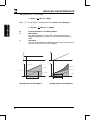
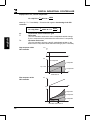
Mit Kp · Ti = Tn und Kd/Kp = Tv ergibt sich für die Funktion des PID-Reglers:
Y = Kp (Xd + 1 ∫ Xd dt + Tv dXd/dt)
Tn
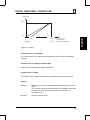
Proportionalbeiwert / Verstärkungsfaktor
Nachstellzeit
(Zeit, die benötigt wird, um durch den I-Anteil eine gleich große
Stellgrößenänderung zu erzielen, wie sie infolge des P-Anteils ent
steht)
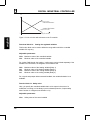
Vorhaltzeit
(Zeit, um die eine bestimmte Stellgröße aufgrund des D-Anteils früher
erreicht wird als bei einem reinen P-Regler)
Kp:
Tn:
Tv:
X
X
Xd
t
t
Y
Y
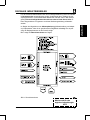
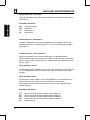
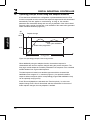
D-Anteil
I-Anteil
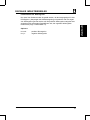
I-Anteil
D-Anteil
Kp•Xd
P-Anteil
P-Anteil
t
t
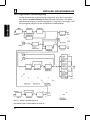
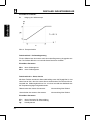
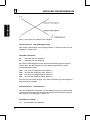
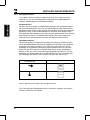
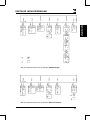
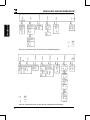
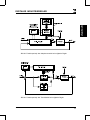
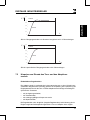
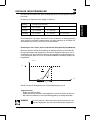
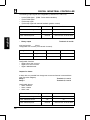
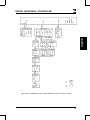
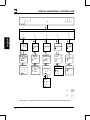
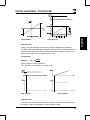
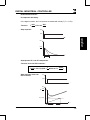
Nachstellzeit Tn
Sprungantwort des PID-Reglers
86
Vorhaltzeit Tv
Anstiegsantwort des PID-Reglers